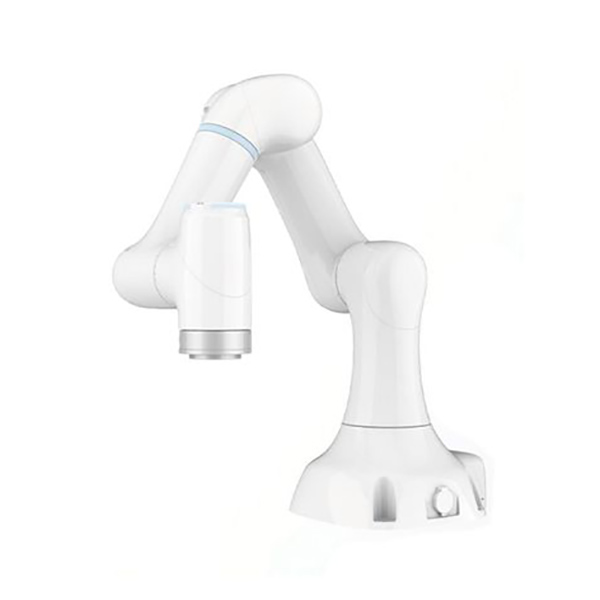
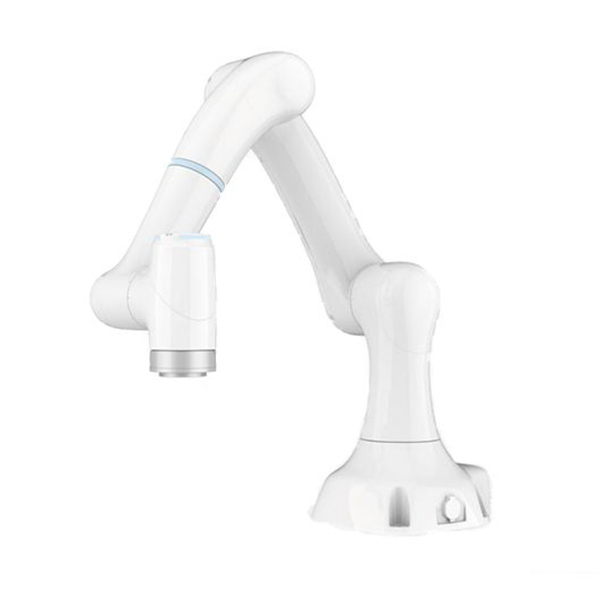
Robot Kolaboratif Seri SR
Parameter Téknis
| SR3 | SR4 | |||
| Spésifikasi | ||||
| Muatan | 3 kg | 4 kg | ||
| Radius gawé | 580mm | 800mm | ||
| Beurat paéh | Kira-kira 14 kg | Kira-kira 17 kg | ||
| Darajat Kabébasan | 6 sambungan putar | 6 sambungan putar | ||
| MTBF | > 50000 jam | > 50000 jam | ||
| Sasayogian tanaga | AC-220V/DC 48V | AC-220V/DC 48V | ||
| Pamrograman | Ngajar sered sareng antarmuka grafis | Ngajar sered sareng antarmuka grafis | ||
| Kinerja | ||||
| KAKUATAN | Rata-rata | Puncak | Rata-rata | Puncak |
| KONSUMSI | 180w | 400w | 180w | 400w |
| Kasalametan | Leuwih ti 20 fungsi kaamanan anu tiasa disaluyukeun sapertos deteksi tabrakan, témbok virtual sareng mode kolaborasi | |||
| Sertifikasi | Saluyu sareng ISO-13849-1, Kat. 3, PL d. ISO-10218-1. Standar Sertifikasi CE EU | |||
| Panginderaan gaya, flens alat | Gaya, xyZ | Momen gaya, xyz | Gaya, xyZ | Momen gaya, xyz |
| Babandingan résolusi pangukuran gaya | 0.1N | 0.02Nm | 0.1N | 0.02Nm |
| Rentang suhu operasi | 0~45 ℃ | 0~45 ℃ | ||
| Kalembaban | 20-80% RH (henteu ngembun) | 20-80% RH (henteu ngembun) | ||
| Akurasi relatif kontrol gaya | 0.5N | 0.1Nm | 0.5N | 0.1Nm |
| Gerakan | ||||
| Kabisa diulang | ±0,03 mm | ±0,03 mm | ||
| Sambungan motor | Ruang lingkup padamelan | Kagancangan maksimum | Ruang lingkup padamelan | Kagancangan maksimum |
| Sumbu 1 | ±175° | 180°/dtk | ±175° | 180°/dtk |
| Sumbu 2 | -135°~±130° | 180°/dtk | -135°~±135° | 180°/dtk |
| Axis3 | -175°~±135° | 180°/dtk | -170°~±140° | 180°/dtk |
| Sumbu 4 | ±175° | 225°/dtk | ±175° | 225°/dtk |
| Sumbu 5 | ±175° | 225°/dtk | ±175° | 225°/dtk |
| Sumbu 6 | ±175° | 225°/dtk | ±175° | 225°/dtk |
| Kagancangan maksimum di tungtung alat | ≤1.5m/dtk | ≤2m/dtk | ||
| Fitur | ||||
| Tingkat Protéksi IP | IP54 | |||
| Pemasangan robot | Pamasangan dina sudut naon waé | |||
| Port I/O Pakakas | 2DO, 2DI, 2Al | |||
| Antarmuka komunikasi alat | Antarbeungeut jaringan basis RJ45 sambungan Ethernet 100-megabit 1 arah | |||
| Catu Daya I/O Pakakas | (1)24V/12V,1A (2)5V, 2A | |||
| Port I/O Universal Dasar | 4DO, 4DI | |||
| Antarmuka komunikasi dasar | Ethernet 2 Arah/lp 1000Mb | |||
| Catu daya kaluaran dasar | 24V, 2A | |||
Aplikasi Produk
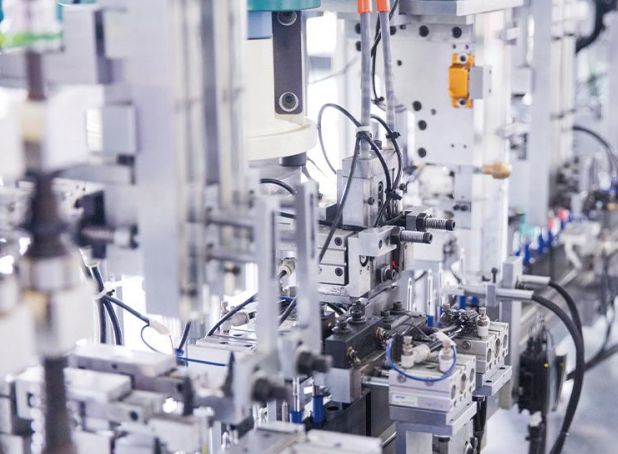
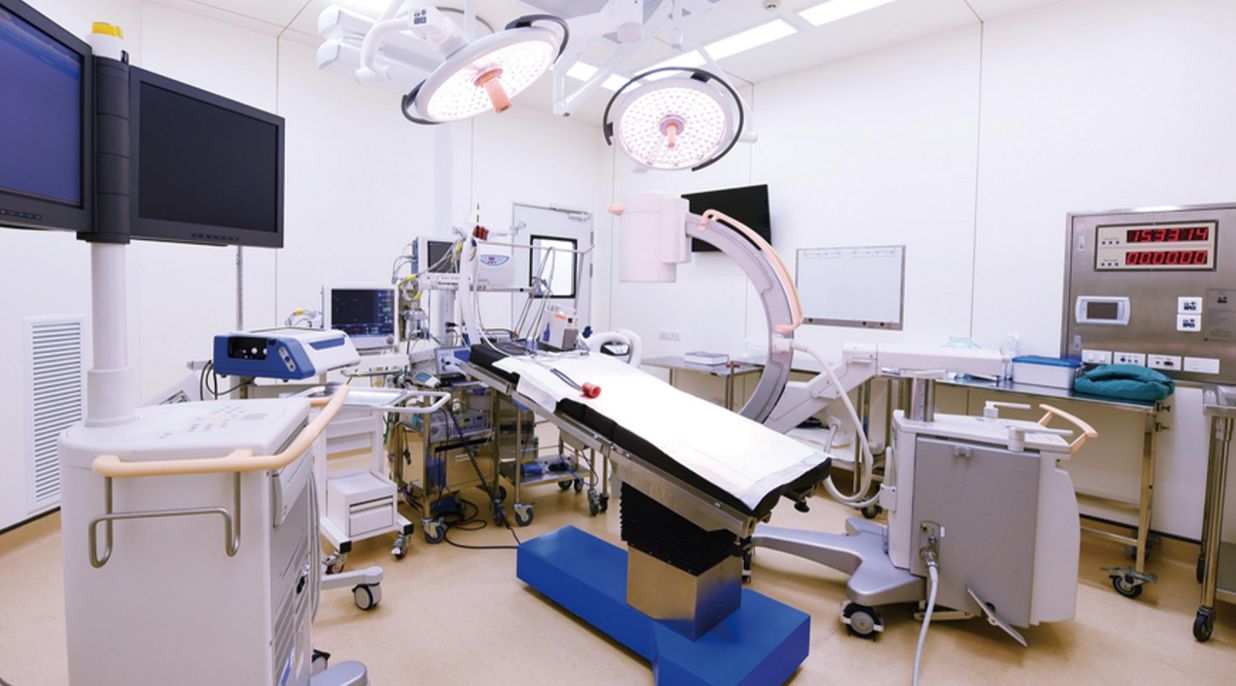
Robot kolaboratif fléksibel x Mate parantos seueur dianggo dina widang otomotif sareng suku cadang, 3C sareng semikonduktor, pamrosésan logam sareng plastik, pendidikan panalungtikan ilmiah, jasa komérsial, perawatan médis sareng saterasna, pikeun ningkatkeun kaluaran sareng kualitas rupa-rupa industri, ngawujudkeun produksi fléksibel sareng ningkatkeun kasalametan staf.